

 返回
机器人正在学会越来越多的动作。
从行走、抓取到完成复杂任务,机器人展示出的能力不断刷新人们的认知。
但当机器人真正走进园区、仓储等复杂环境,能否稳定完成任务,考验的就不只是动作能力。
从训练环境走向真实现场,机器人还需要跨过哪些门槛?
1.ONE
英伟达升级机器人平台,关注的不只是动作能力
10月21日,在德国柏林举行的GTC大会上,英伟达宣布扩展NVIDIA Isaac机器人开发平台,推出新的开发工具、数据资源与运行框架,进一步支持机器人从学习训练走向实际部署。
此次升级涉及多项技术。
其中,Isaac Lab 3.0主要面向机器人学习与训练,Isaac OS则致力于连接AI、传感器、控制系统与机器人硬件,为不同技术模块的协同运行提供支持。
这些技术更新背后,反映出机器人发展中一个越来越重要的问题:
机器人不仅需要学会动作,还需要让感知、学习、决策与控制等能力形成有效协同。
在真实应用中,机器人需要持续获取环境信息,根据任务要求作出判断,并将判断转化为具体行动。
从模型训练到实际执行,各个环节并不是孤立存在的。
2.TWO
真实场景的复杂性,远超一次成功的演示
在相对固定的环境中,机器人可以按照预设路线移动,也可以完成经过反复训练的操作。
但真实现场往往充满变化。
例如,在园区或仓储场景中,原本畅通的通道可能突然出现障碍物,人员可能临时经过,物品摆放位置也可能发生变化。
现场光线、背景和目标状态的改变,都可能影响机器人对周围环境的判断。
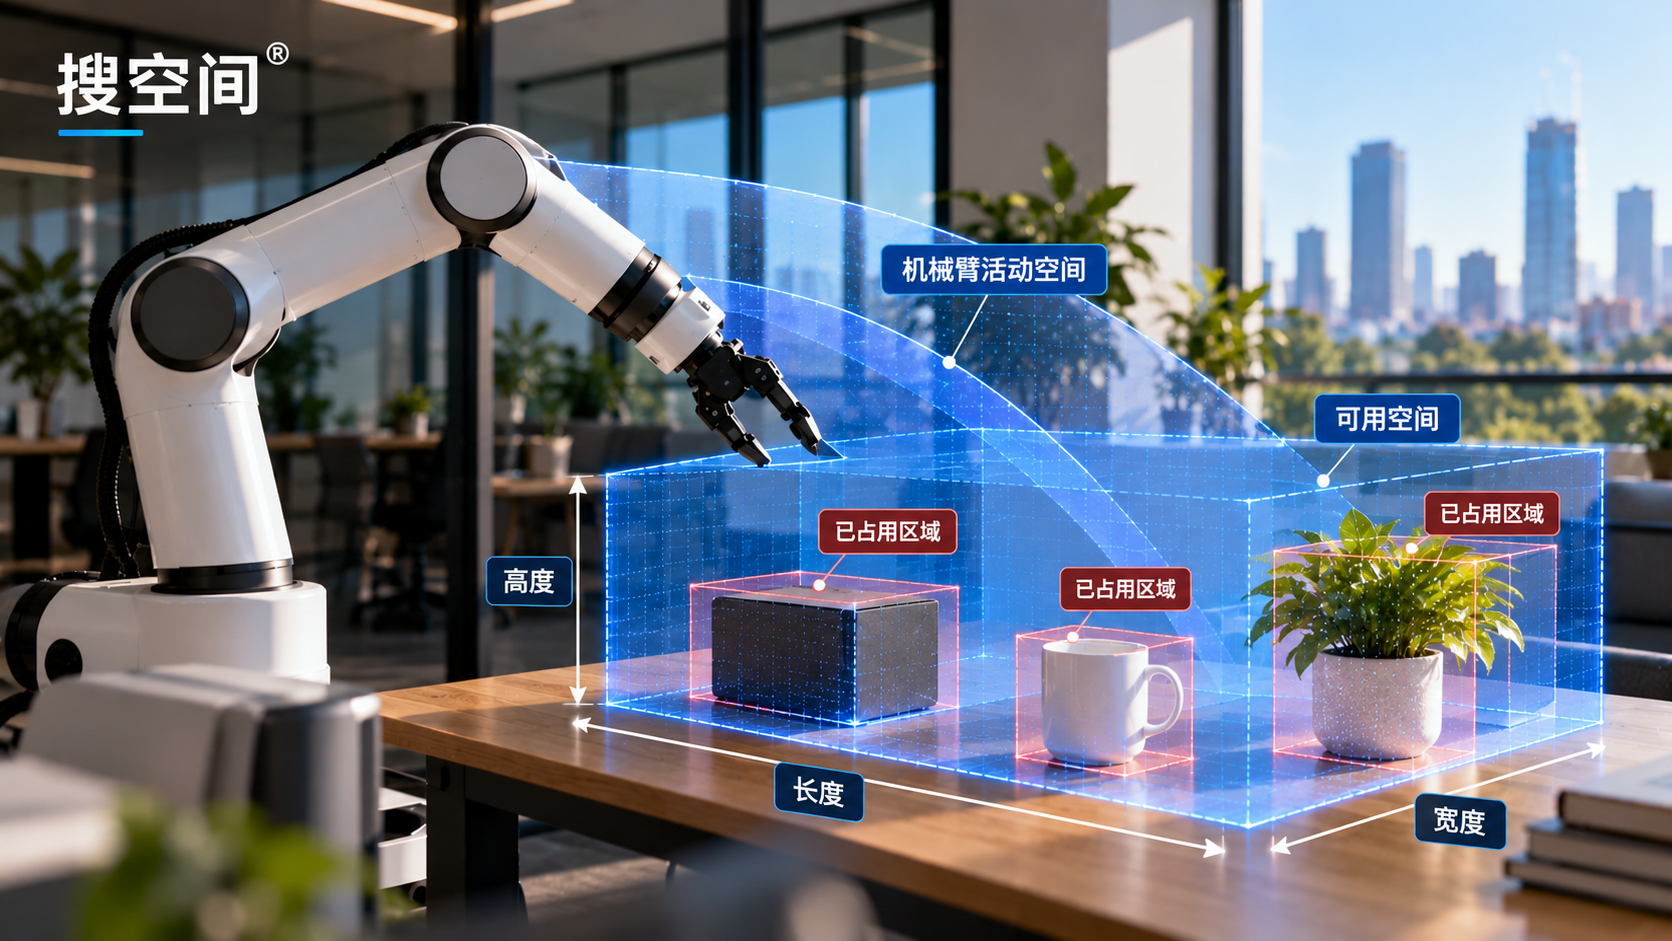
这时,机器人需要重新获取环境信息,并由相关系统决定接下来的行动。
其中,视觉感知承担着重要的环境信息获取任务。
它需要帮助系统识别目标、获取位置与场景变化等信息,为后续判断提供依据。
但识别到目标,并不意味着任务就能顺利完成。感知结果还需要与定位、路径规划、任务决策及运动控制等能力配合。
真正的挑战,不只是机器人能否完成一次动作,而是环境发生变化后,整个系统能否持续可靠地工作。
3.THREE
从识别目标到可靠感知,AI视觉需要解决什么?
对于AI视觉技术而言,真实场景同样存在许多需要解决的问题。
当两个目标外观相似时,系统能否准确区分?
当同一个目标出现在不同光线、角度和背景下时,识别结果是否稳定?
当现场出现容易混淆的物体或非目标情况时,系统又能否减少误报和漏报?
这些看似细小的问题,都会影响视觉识别结果在实际业务中的可用性。
韦达长期专注于AI视觉技术研发与产业应用,致力于让AI看懂现实世界。
围绕复杂场景下的识别需求,韦达通过负样本训练与场景适配,让算法不仅学习“什么是目标”,也学习“什么不是目标”,从而改善复杂环境中的误报、漏报问题,提升实际应用的识别可靠性。
这类技术能力的价值,不仅体现在识别结果本身。
当视觉识别结果需要提供给其他业务系统使用时,信息的准确性、稳定性和场景适应能力同样重要。
当然,机器人完成真实任务,还需要运动控制、任务规划、系统集成等多方面能力。AI视觉是其中的重要组成部分,并不能独立解决所有问题。
从此次英伟达对Isaac平台的升级可以看到,机器人技术的发展正在覆盖更完整的开发与部署流程。
模型训练、仿真验证、实时运行和系统协同,都是机器人走向实际应用需要持续完善的环节。
而对于AI视觉技术而言,一个值得关注的方向是:
让机器获取环境信息只是第一步,让这些信息在复杂场景中保持可靠,并能够被后续系统有效使用,才更接近真实应用的需求。
当人工智能逐渐走进真实生产与运营现场,技术的价值最终仍需要通过实际应用来检验。
从“看见”到“理解”,再到支持后续行动,每一步都离不开不同技术能力的协同。
让AI更准确地感知和理解现实世界,也将成为人工智能走向实际应用的重要基础。